- Kostenloser versand*
- 100 Tage Rückgaberecht
- Niedrige Preise
- 5 Millionen Produkte


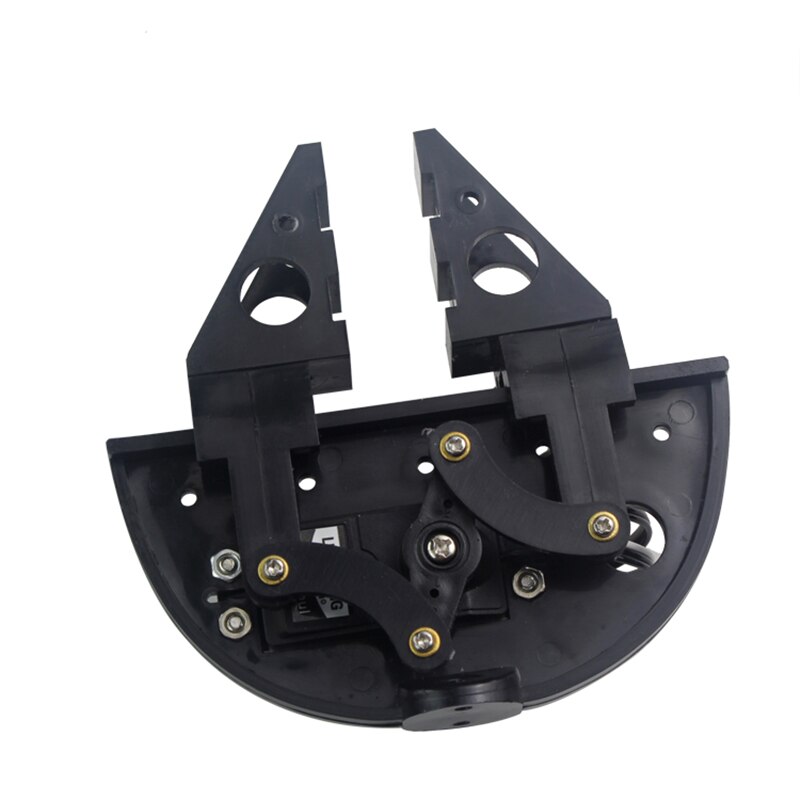
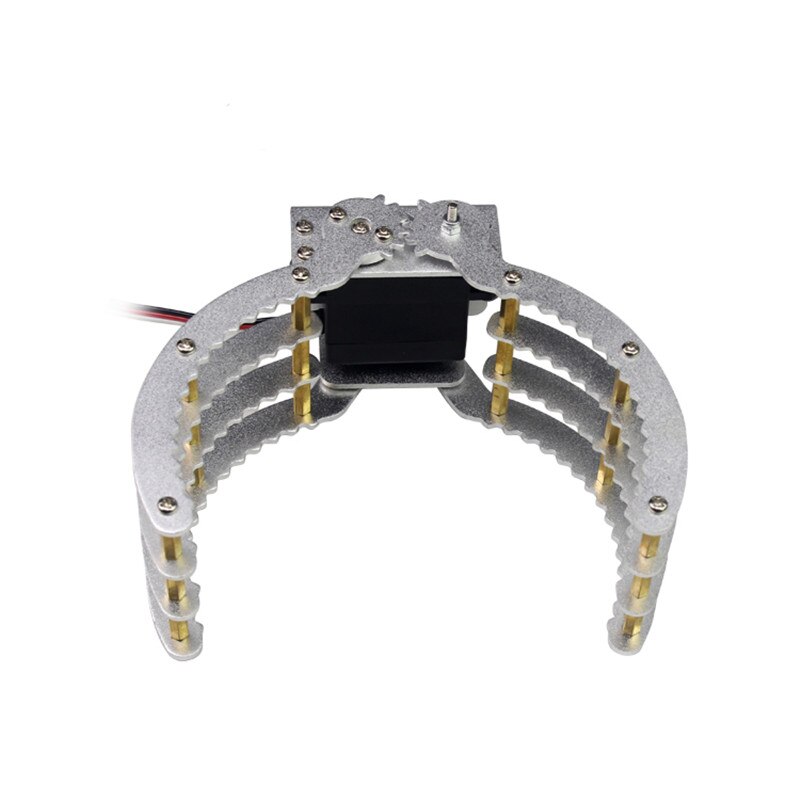
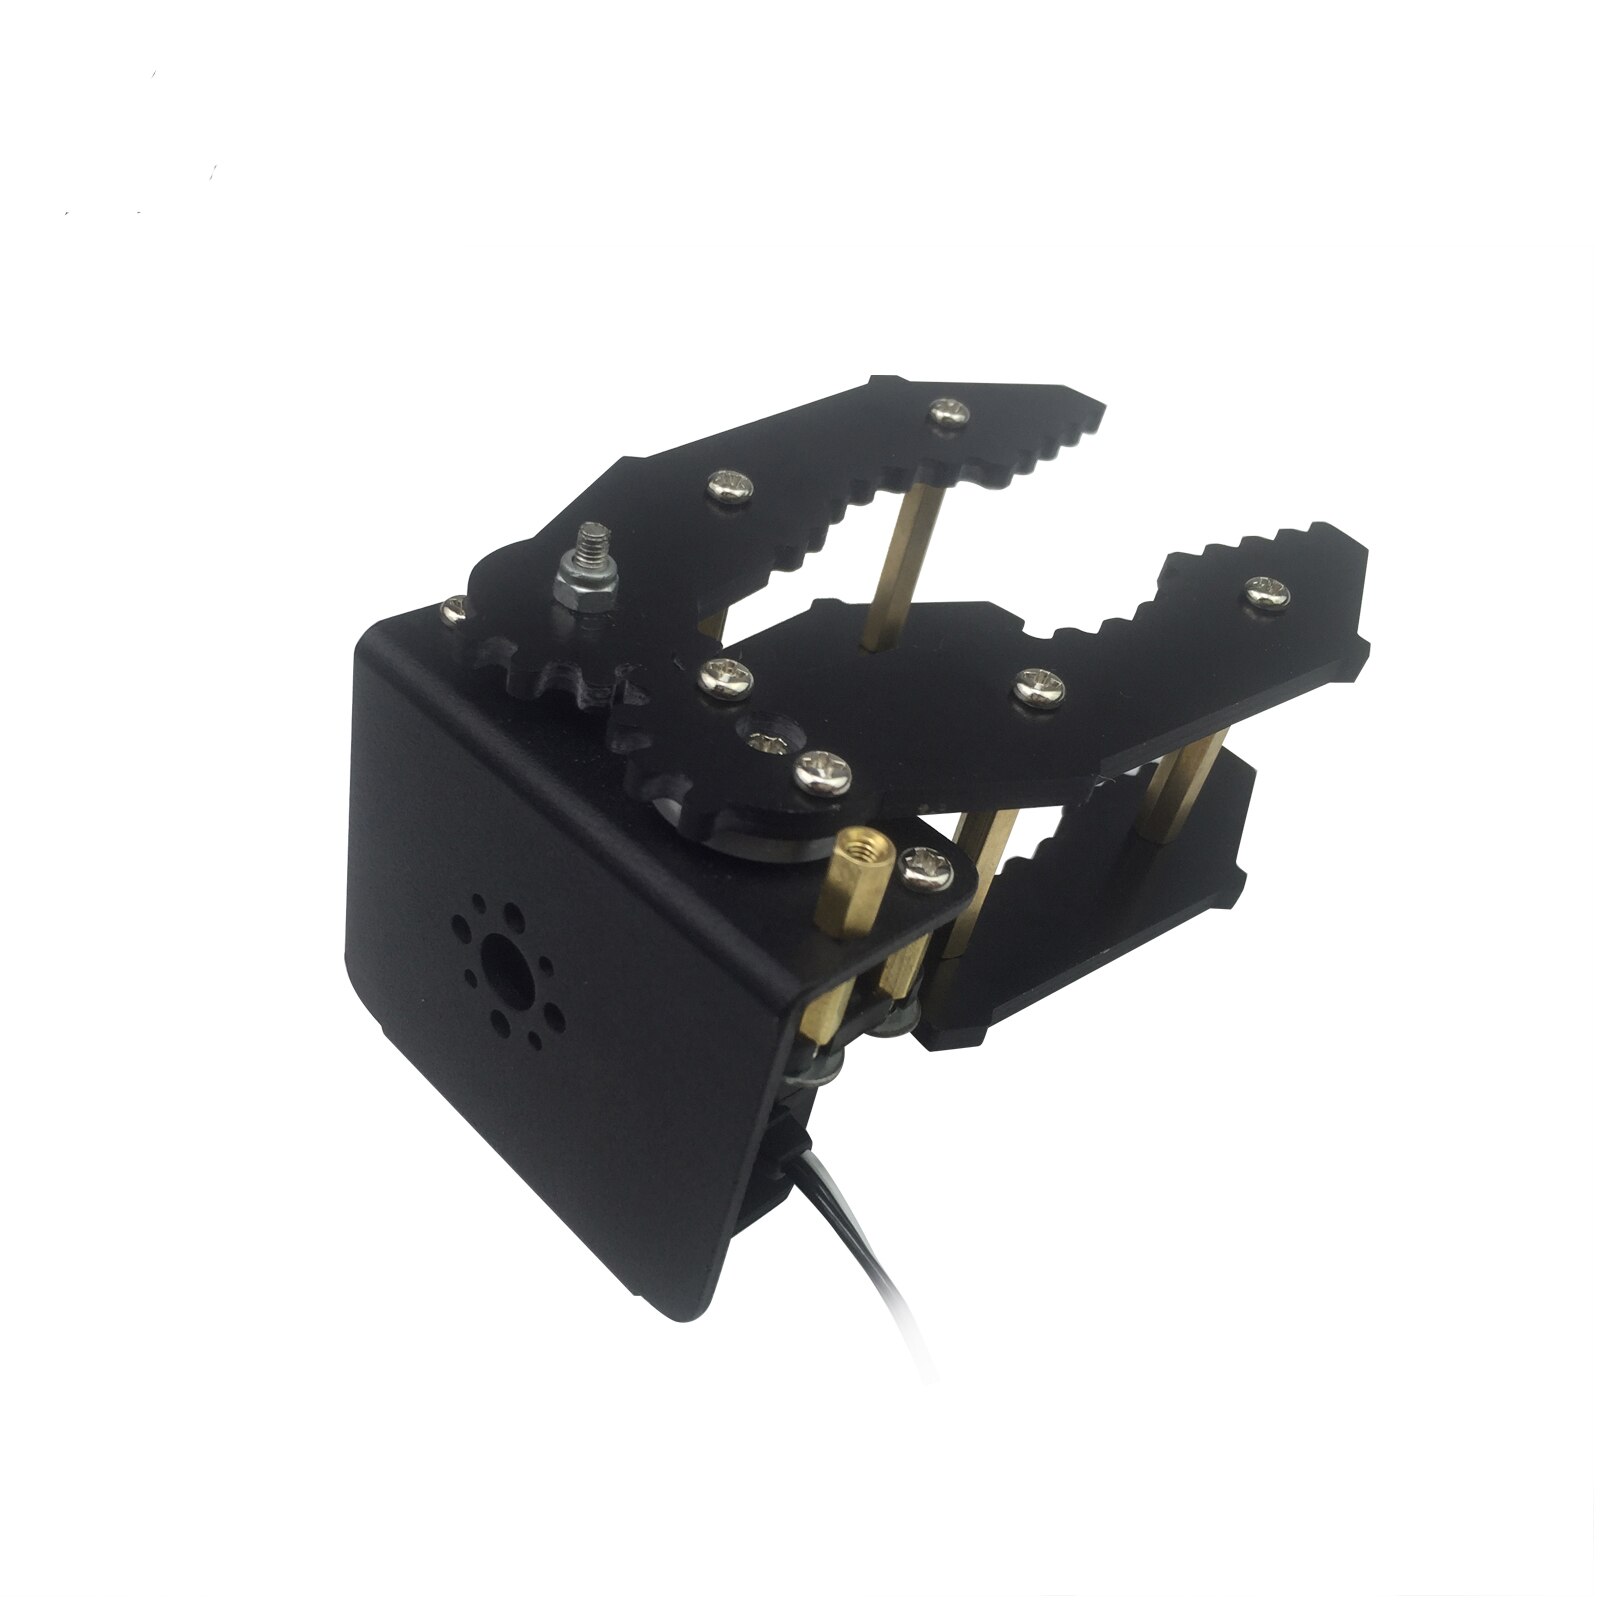
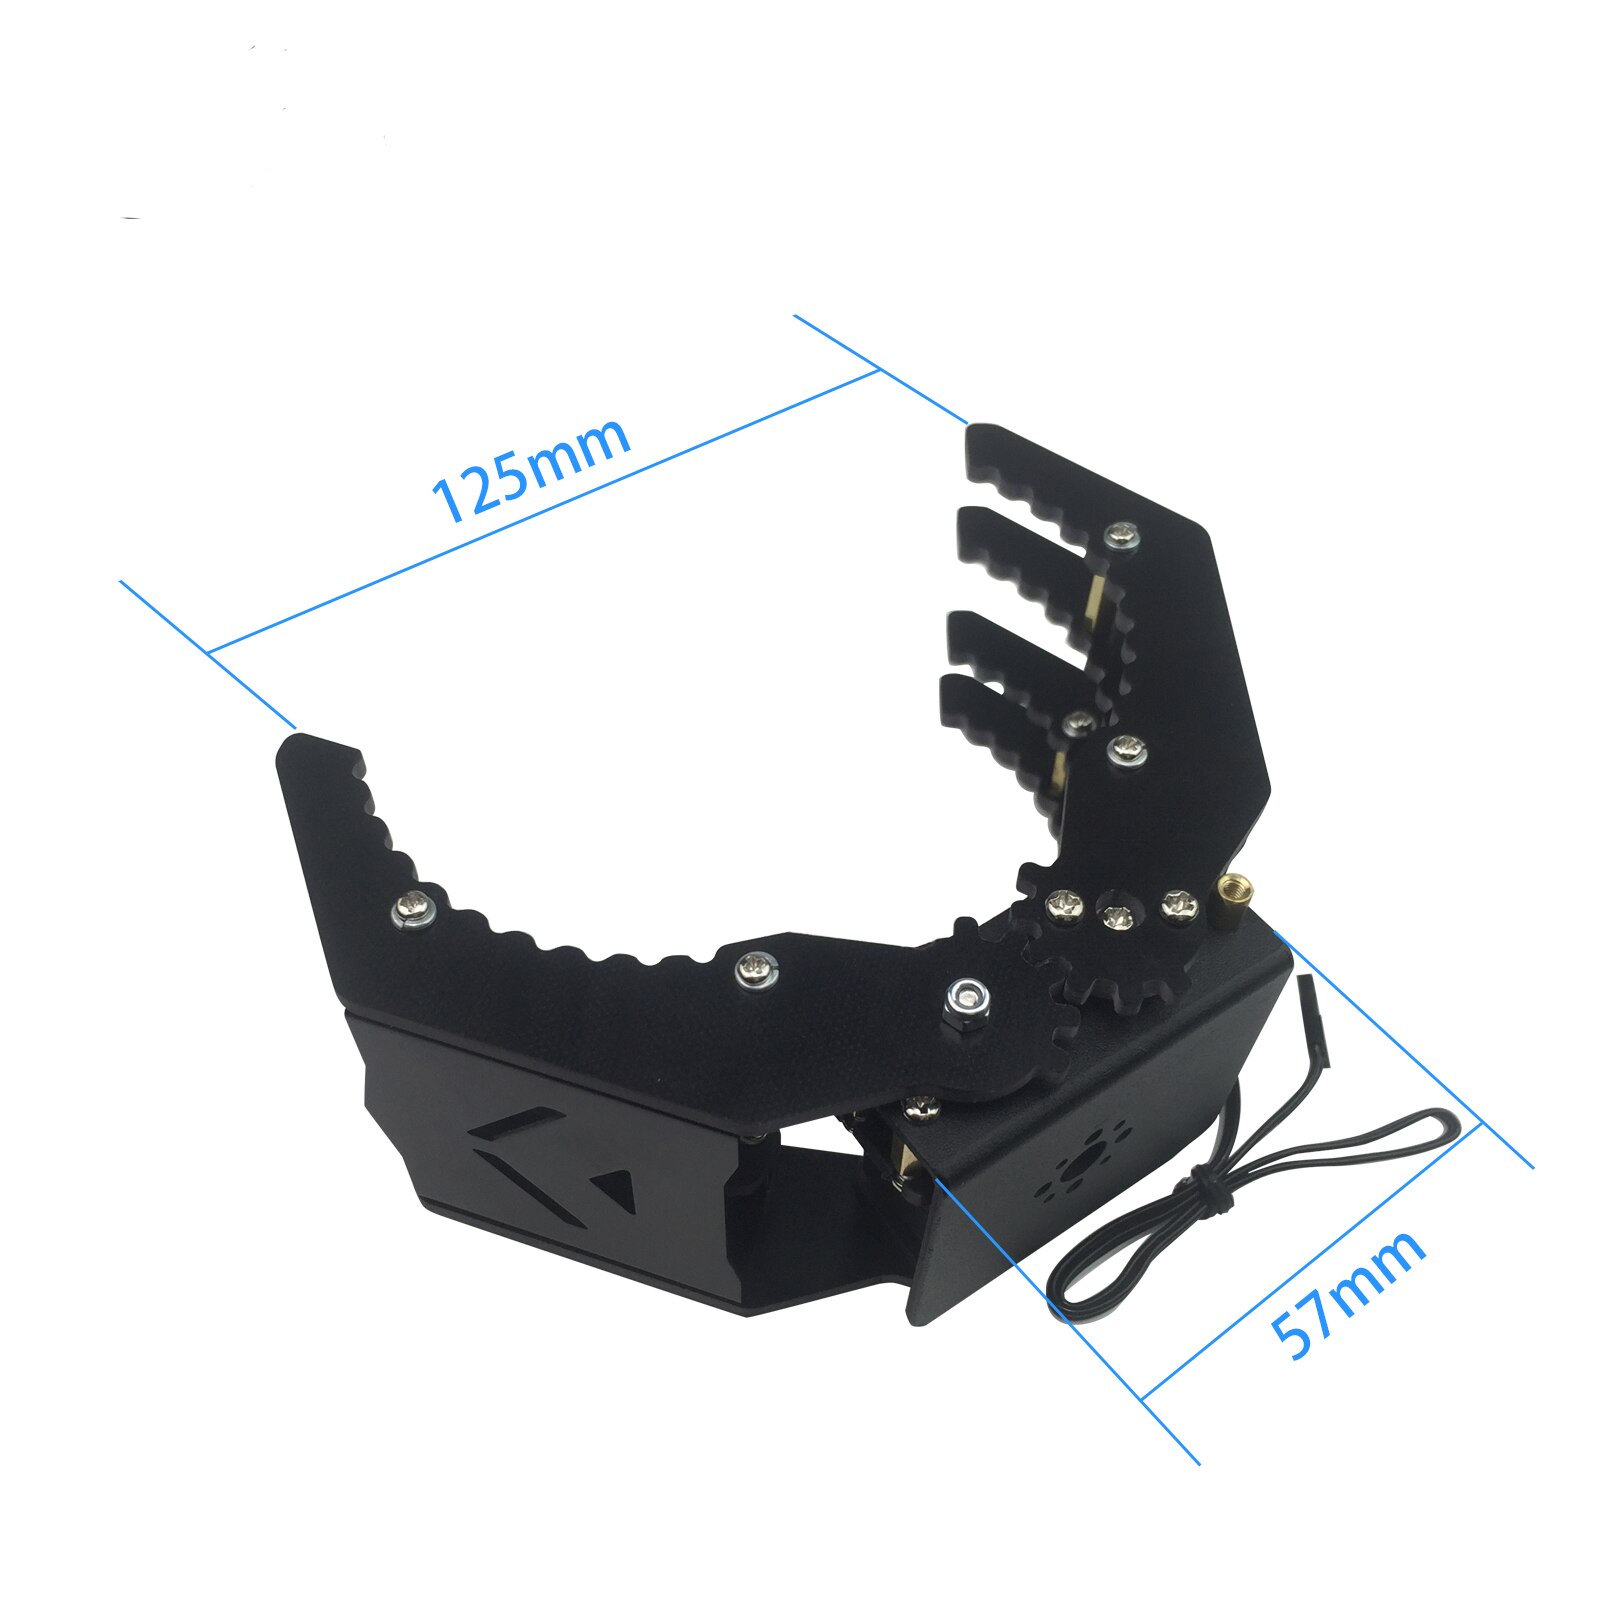
Roboterarm Metall-Kit - Servo-Greifarm - für Arduino Manipulator
Was ist dieses Roboterarm-Kit?
Dieses Metall-Roboterarm-Greifarm-Kit ist für Arduino-Manipulator- und Greifroboter-Projekte konzipiert.
Es bietet eine robuste Metallkonstruktion für Langlebigkeit und einen Servoantrieb für präzise Steuerung des Greifarms.
Dieses Kit ist ideal für Bastler, Pädagogen und Studenten, die interaktive Roboterprojekte bauen und Automatisierung erkunden möchten.
Was sind die Hauptmerkmale?
Das Kit enthält eine Metall-Greifklaue und einen Servomotor zur Betätigung, was ein funktionales Endeffektor für Roboterarme darstellt.
Mehrere Konfigurationen sind verfügbar, die es den Benutzern ermöglichen, zwischen verschiedenen Klauentypen und der Einbeziehung oder dem Ausschluss des Servos zu wählen.
Dies macht es zu einer vielseitigen Komponente für verschiedene Roboterarmdesigns und Anwendungen, von einfachen Pick-and-Place-Aufgaben bis hin zu komplexeren Manipulationsherausforderungen.
Wie kann ich dieses Roboterarm-Kit verwenden?
Dieses Roboterarm-Kit eignet sich perfekt für den Bau von kundenspezifischen Roboterarmen, die Objekte aufnehmen und manipulieren können.
Es wird häufig in Bildungseinrichtungen verwendet, um Prinzipien der Robotik, Programmierung und des Maschinenbaus zu vermitteln.
Ob Sie einen Desktop-Roboter, einen Bildungsdemonstrator oder eine Komponente für ein größeres Projekt erstellen, dieses Kit bietet eine solide Grundlage für Ihre Roboter-Vorhaben.
Spezifikationen
Spezifikationen:
- Modellnummer: KEINE
Häufig gestellte Fragen:
Was ist im Roboterarm-Kit enthalten?
Das Kit enthält eine Metall-Greifklaue und einen Servoantrieb. Spezifische Konfigurationen können variieren, mit Optionen für verschiedene Klauentypen und die Einbeziehung oder den Ausschluss des Servos.
Ist dieses Roboterarm-Kit mit Arduino kompatibel?
Ja, dieses Roboterarm-Kit ist speziell für Arduino-Manipulator- und Greifroboter-Projekte konzipiert und lässt sich leicht in Ihre Arduino-basierten Kreationen integrieren.
Aus welchem Material besteht der Roboterarm-Greifer?
Der Roboterarm-Greifer besteht aus robustem Metall, was Langlebigkeit und Widerstandsfähigkeit für verschiedene Manipulationsaufgaben gewährleistet.
Kann ich verschiedene Klauentypen wählen?
Ja, das Produkt bietet mehrere Konfigurationen, sodass Sie zwischen verschiedenen Klauentypen wählen können und ob ein Servo enthalten ist oder nicht.
- Kostenloser versand*
- 100 Tage Rückgaberecht
- Niedrige Preise
- 5 Millionen Produkte